
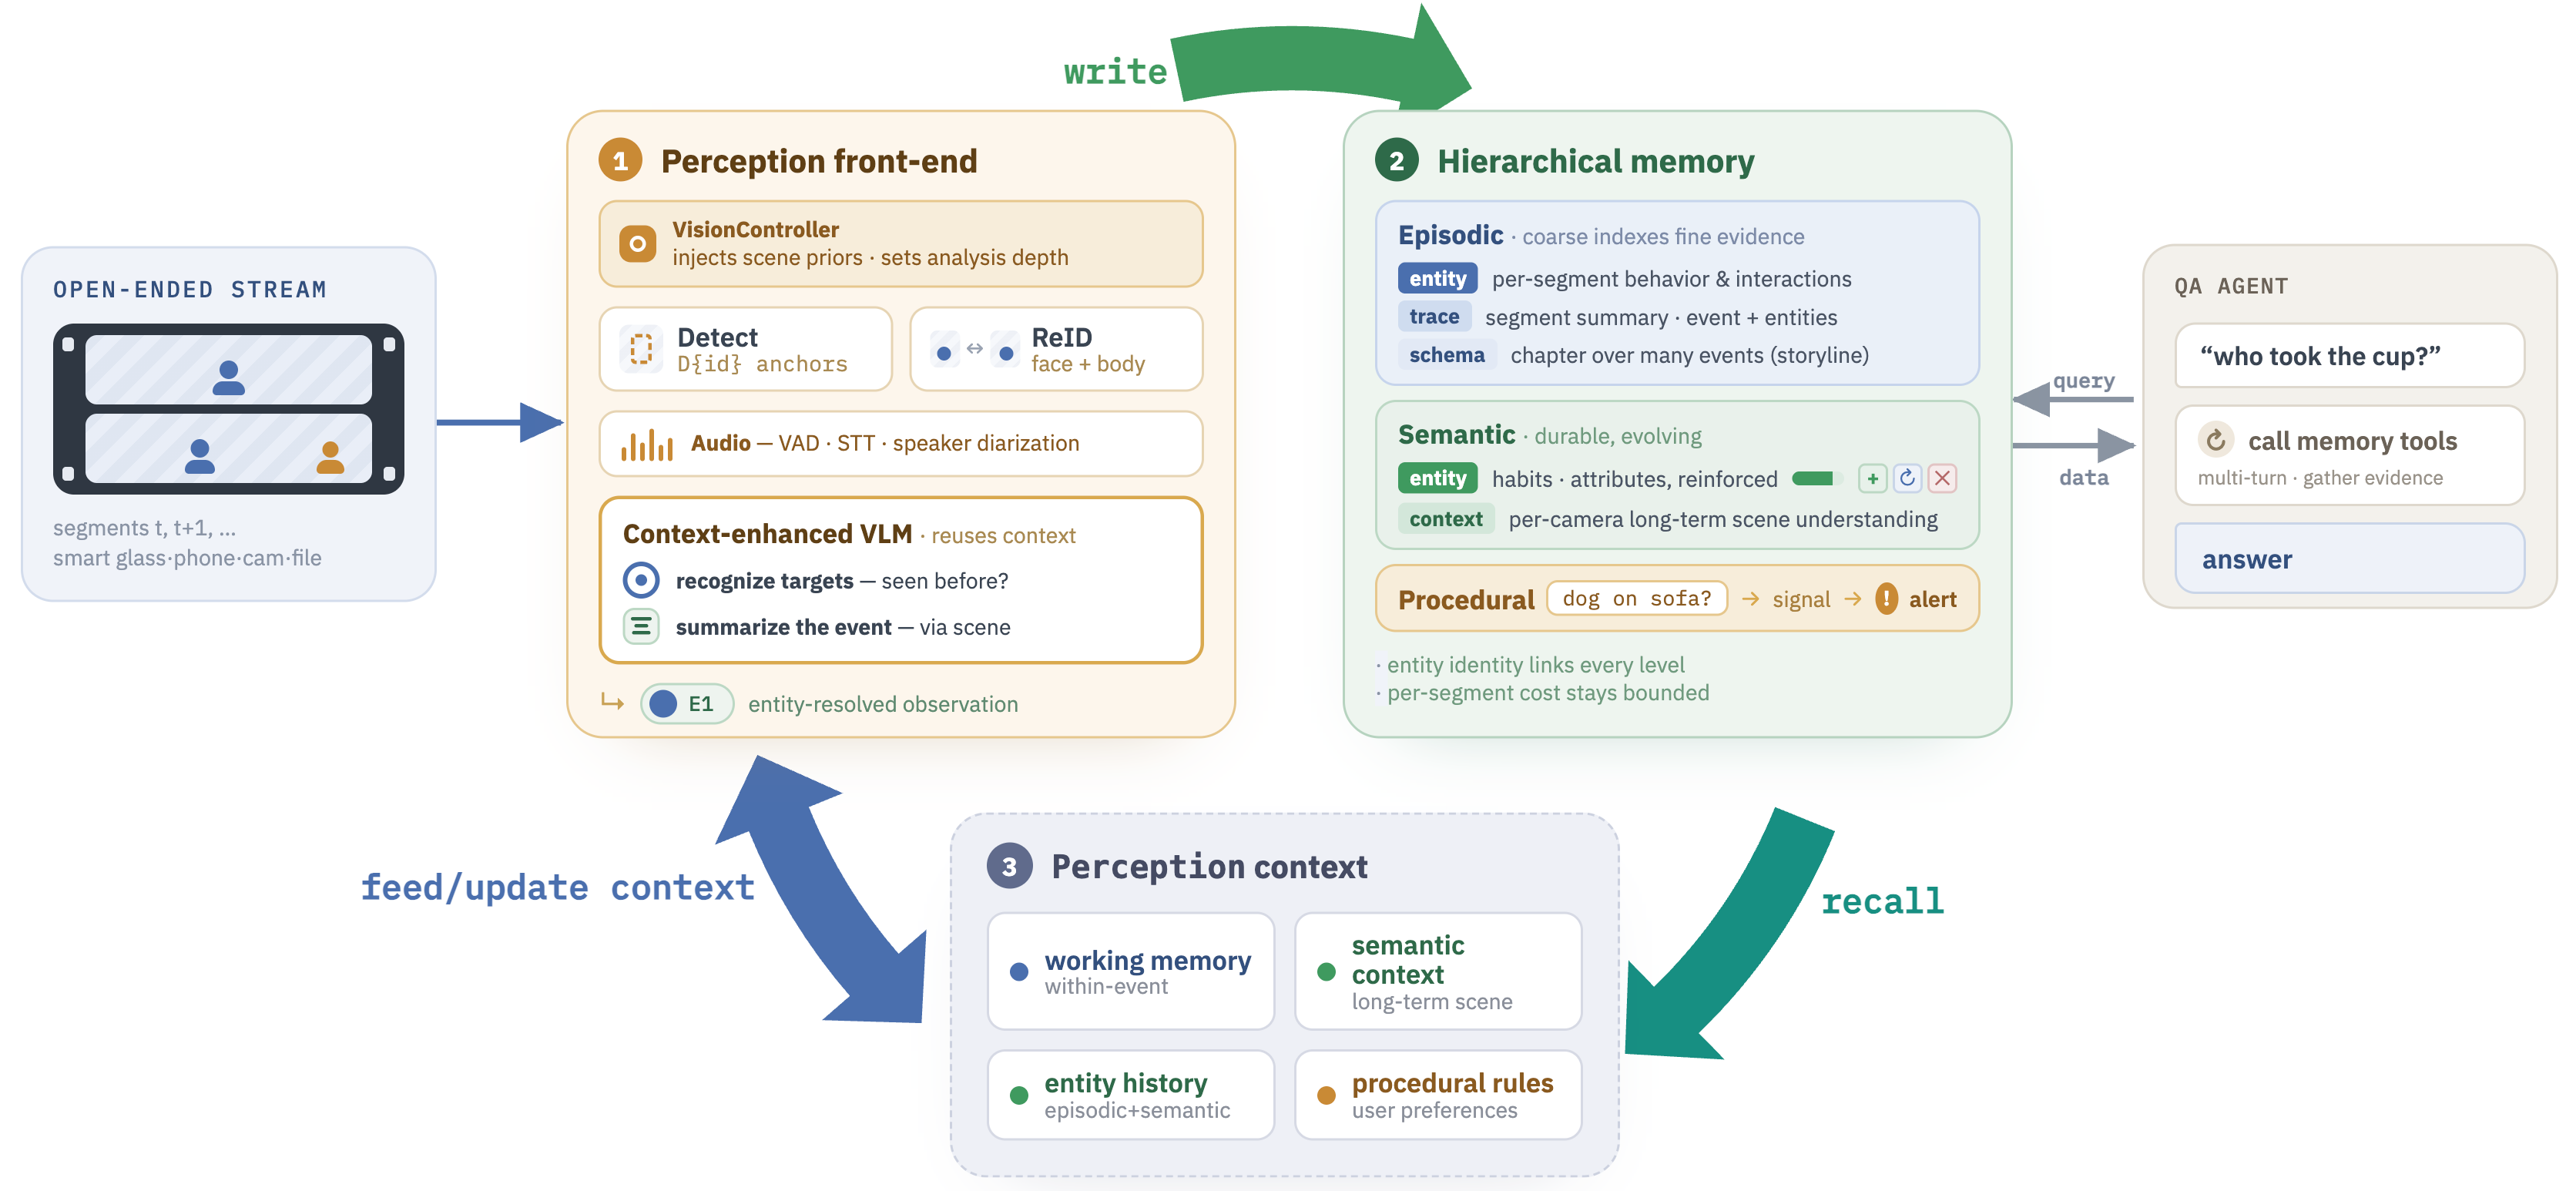
VisionController — Adaptive Perception Strategy
VisionController dynamically adjusts camera sampling and analysis parameters based on perception results. Two policies:
- Frame Policy: Deterministic rules evaluated in milliseconds after frame detection. Adjusts camera sampling.
- Segment Policy: Fire-and-forget notification via Notifier when segment_policy conditions match. Agent decides what to do.
Configuration
perception.configure({
  vision_controller: {
    enabled: true,
    baseline: { fps: 1 },
    auto_rules: [
      {
        name: "person_present",
        trigger: { type: "class_detected", class: "person" },
        action: { fps: 2 },
        cooldown_ms: 5000,
        hold_ms: 30000,
      },
    ],
    segment_policy: {
      consultation_triggers: [{ type: "security_risk" }],
      consultation_cooldown_seconds: 60,
    },
  },
});
Action Parameters
| Parameter | Type | Effect |
|---|---|---|
fps |
number | Cam sampling rate (frames per second) |
mode |
"event" | "stream" | Cam capture mode |
max_level |
0 | 1 | 2 | Perception level cap |
vlm_model |
string | VLM model override (e.g. "gemini-2.5-flash-lite") |
Rule Matching
- Rules ordered by priority (index 0 = highest)
- All rules scanned; action fields merge with first-write-wins semantics
- Each rule must explicitly set all intended fields
- Unset fields = "don't care, keep current"
- No rules matched → baseline applied entirely
Trigger Conditions
| Type | Params | Description |
|---|---|---|
class_detected |
class: string | Class present in current segment |
class_absent |
class: string | Class NOT present |
class_disappeared |
class: string | Was present last segment, gone now (edge trigger) |
class_count_gte |
class, count | Count of class ≥ threshold |
face_detected |
— | Any face detected |
motion_sustained_ms |
duration | Continuous motion for N ms |
no_motion_ms |
duration | No motion for N ms |
voice_detected |
— | Speech detected (VAD/STT) |
unknown_entity |
— | New entity (first time seen) |
known_entity |
entity_id | Specific known entity present |
security_risk |
— | VLM flagged security risk |
static_scene_count |
count | N consecutive static scenes |
custom_field |
key, value | VLM custom_fields match |
all_of |
conditions[] | AND composite |
any_of |
conditions[] | OR composite |
Custom Fields
Instruct VLM to output extra fields for semantic consultation triggers:
"If the poker game has ended (no cards on table, no players), output custom_fields.scene_ended = true"
Then configure a segment_policy:
segment_policy: {
  consultation_triggers: [{ type: "custom_field", key: "scene_ended", value: true }],
  consultation_cooldown_seconds: 300,
}
Common Patterns
Basic Frame Policy
{
  enabled: true,
  baseline: { fps: 1 },
  auto_rules: [
    { name: "person_present", trigger: { type: "class_detected", class: "person" },
      action: { fps: 2 }, cooldown_ms: 5000, hold_ms: 30000 },
    { name: "moving_object_observe",
      trigger: { type: "all_of", conditions: [
        { type: "any_of", conditions: [
          { type: "class_detected", class: "vehicle" },
          { type: "class_detected", class: "car" },
          { type: "class_detected", class: "truck" },
          { type: "class_detected", class: "bus" },
          { type: "class_detected", class: "animal" },
          { type: "class_detected", class: "dog" },
          { type: "class_detected", class: "cat" },
          { type: "class_detected", class: "bird" },
        ] },
        { type: "motion_sustained_ms", duration: 1000 },
      ] },
      action: { fps: 1 }, cooldown_ms: 5000, hold_ms: 30000 },
  ],
  segment_policy: {
    consultation_triggers: [{ type: "security_risk" }],
    consultation_cooldown_seconds: 60,
  },
}
Scene Exit Detection (via custom_fields)
{
  enabled: true,
  baseline: { fps: 1 },
  auto_rules: [],
  segment_policy: {
    consultation_triggers: [{ type: "custom_field", key: "scene_ended", value: true }],
    consultation_cooldown_seconds: 300,
  },
}
Error Handling
- Cooldown: Each rule has optional
cooldown_ms. Rule won't re-fire within the cooldown window. - Agent consultation cooldown:
segment_policy.consultation_cooldown_secondsprevents spamming the Agent. - Per-camera isolation: All state (signals, cooldowns, consultation timestamps) is per-camera. Multi-camera setups are fully independent.
- Disabled mode: When
enabled: false, VisionController returns baseline and does nothing.